商社のお客さまへ

- ロボティクス
Galaxea R1 Lite
双腕モバイル操作 全方向移動シャーシ ロボティクス研究プラットフォーム


テガラは研究開発者向けの各種サービスを提供しております。お客様の目的、ご要望に応じた最適なサービスをお選びください。
多自由度5指構造 位置/力ハイブリッド制御 ロボットハンド

メーカー
Inspire Robots Technology Co., Ltd.
 海外製品の導入に不安のあるお客様をサポートする、年間更新のオプションサービスです。トラブル発生時の回数無制限の「メーカー問い合わせ代行」「導入後のメールサポート」や、「ハードウェア製品の保証期間延長」などのサポートパックをご用意しています。
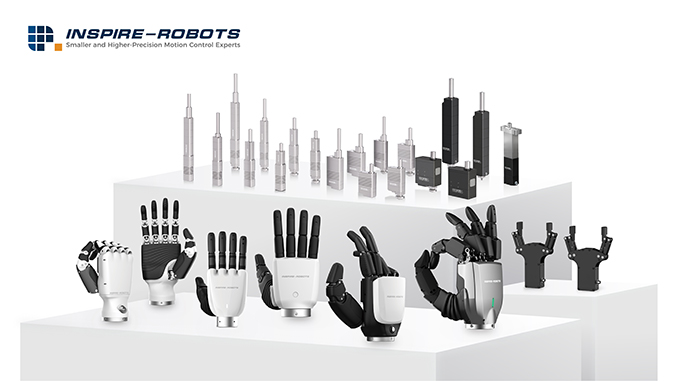
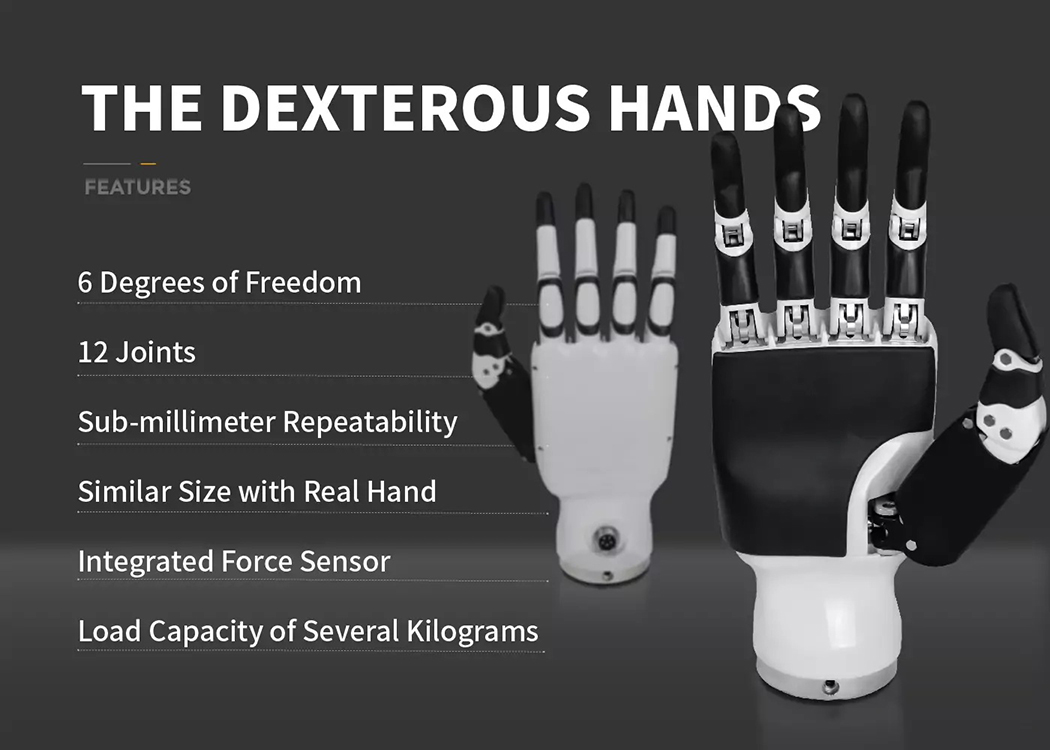
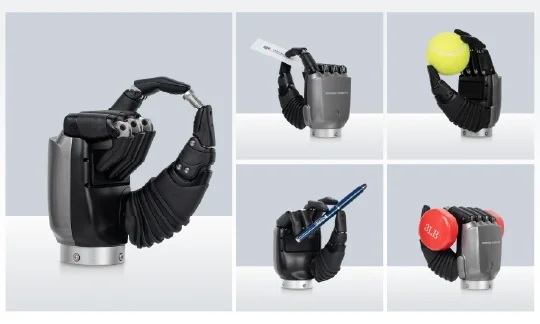
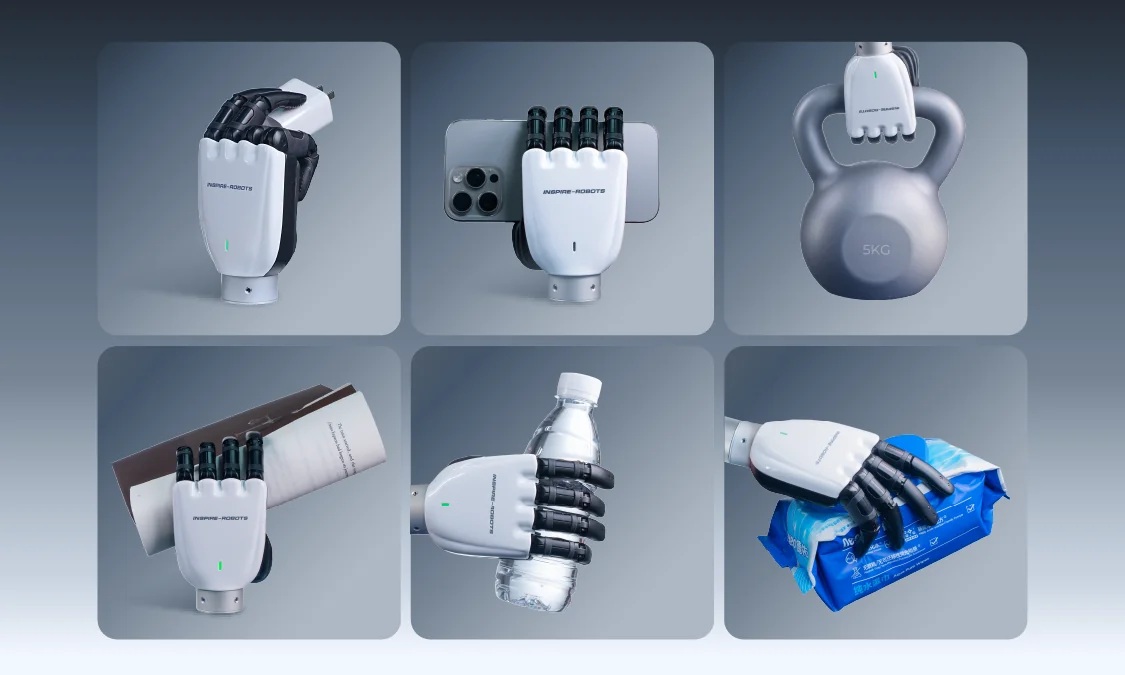
Inspire Robots Dexterous Hands は、5指構造を備えた多自由度ロボットハンドシリーズです。複数の指と関節を駆動することで人の手に近い複雑な動きを再現し、さまざまな把持やハンドリング動作に対応します。
本シリーズでは、位置と力を組み合わせたハイブリッド制御アルゴリズムを採用し、正確な把持動作を実現します。高速動作を特長とするRH56BFX、17個の触覚センサーを搭載するRH56E2、13自由度18関節を備えたRH5DG2など、動作特性やセンシング機能の異なるモデルを展開しています。
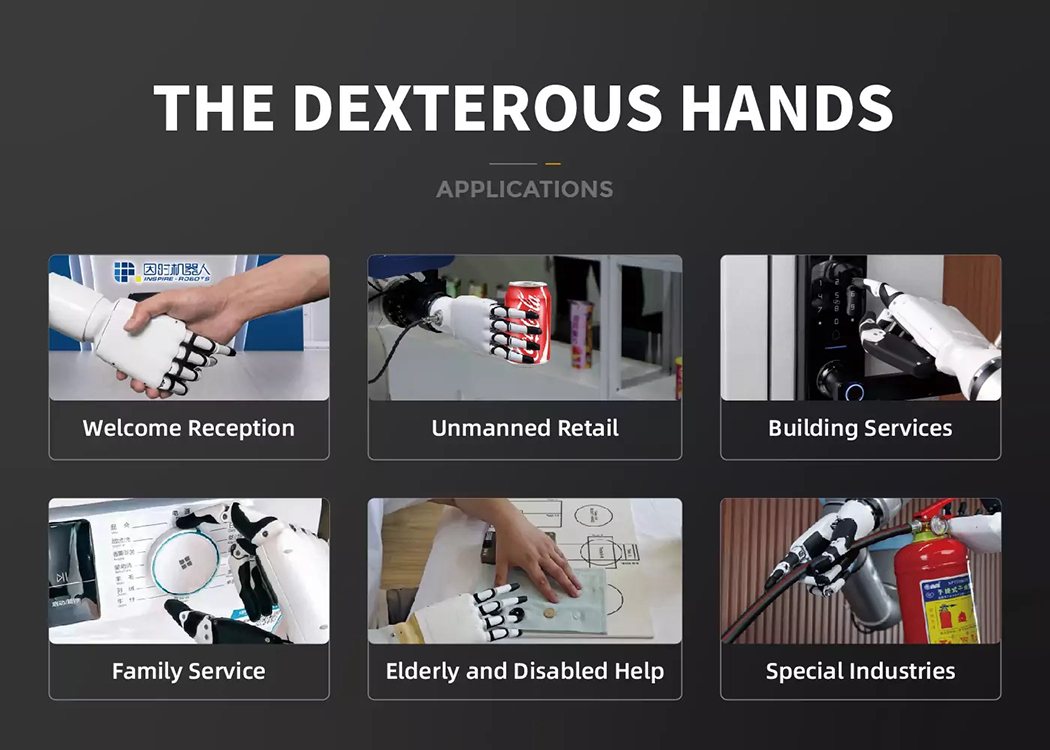
ヒューマノイドロボットや無人ラボ、産業オートメーション、教育・科学研究など、物体の把持や操作を伴うさまざまな用途に活用できます。人の手に近い動作と力制御をシステムへ取り入れ、ハンド動作の研究や検証から応用システムの開発まで利用できるロボットハンドです。
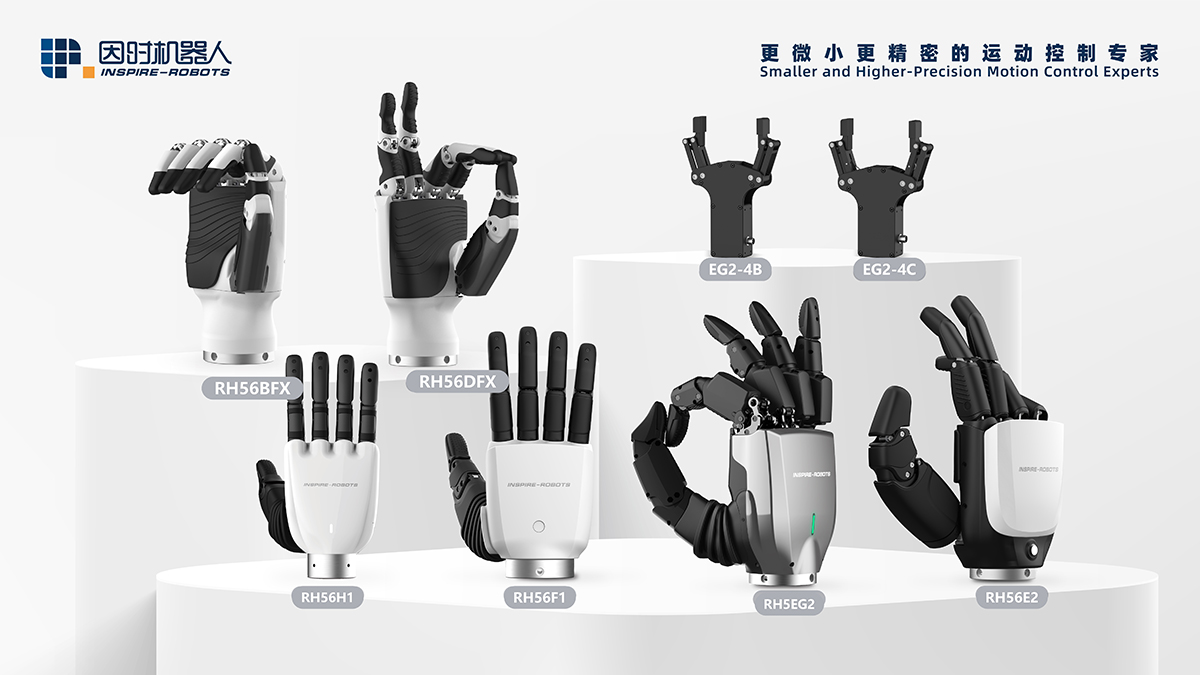
| 製品 | 選定ポイント | 自由度 / 関節数 | センシング | 主な通信方式 |
|---|---|---|---|---|
| RH56BFX | 高速な指動作 | 6自由度 / 12関節 | 力センサー内蔵 | RS485 / CAN |
| RH56E2 | 豊富な触覚センシング | 6自由度 / 12関節 | 17個の触覚センサー | RS485 / CAN / ModbusTCP |
| RH56DFX | 高い指先力 | 6自由度 / 12関節 | 力センサー内蔵 | RS485 / CAN |
| RH56F1 | 触覚・通信構成の選択 | 6自由度 / 12関節 | T1モデル:8個の触覚センサー | EtherCAT+RS485 またはEtherCAT+CAN FD |
| RH56H1 | 小型・軽量構成 | 6自由度 / 11関節 | T2モデル:6個の触覚センサー | RS485+CAN FD 一部モデルはEtherCAT対応 |
| RH5DG2 | 高自由度な指動作 | 13自由度 / 18関節 | 8個の触覚センサー | EtherCAT+CAN FD またはEtherCAT+RS485 |
※センシング機能や通信方式は型式によって異なります。各モデルの詳細な構成・仕様は「詳細情報」タブをご確認ください。
Dexterous Handsは、動作速度、指先力、自由度、センシング機能、通信インターフェースなどが異なる6モデルを展開しています。用途や必要なハンド動作、システム構成に応じてモデルを選択できます。
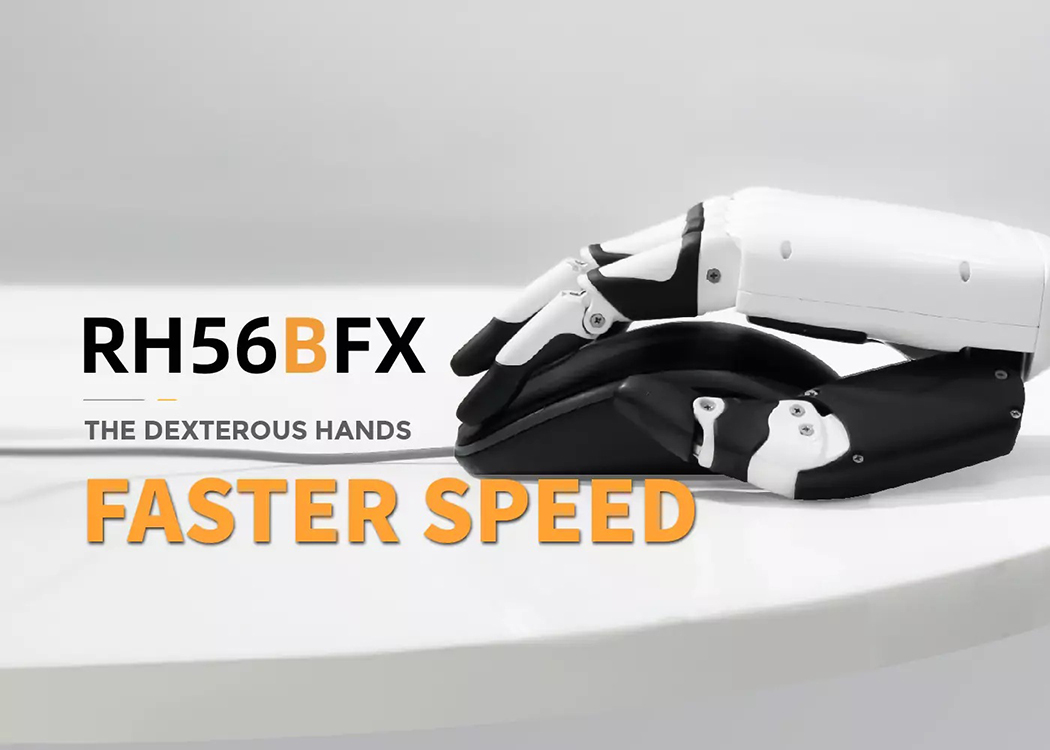
高速な指動作と力センシングを組み合わせ、スピードを重視したハンド動作に対応する6自由度ロボットハンド。
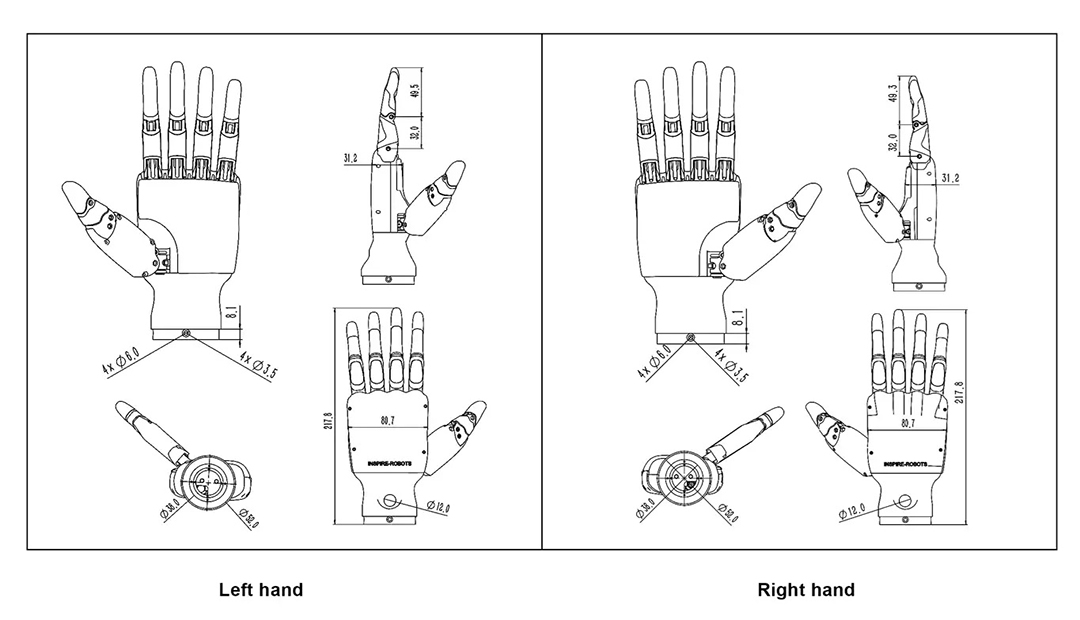
| 項目 | RH56BFX | RH56BFXW |
|---|---|---|
| モデル | RH56BFX-2L (左手モデル) RH56BFX-2R (右手モデル) |
RH56BFXW-2L (左手モデル) RH56BFXW-2R (右手モデル) |
| 手首機構 | なし | あり |
| 制御インターフェース | RS485 / CAN | RS485 / CAN |
| 自由度 | 6 | 6+2 |
| 関節数 | 12 | 12 |
| 質量 | 540 g | 650 g |
| 動作電圧 | DC24V ±10% | DC24V ±10% |
| 待機電流 | 0.09 A | 0.1 A |
| ピーク電流 | 2 A | 2 A |
| 繰り返し位置精度 | ±0.20 mm | ±0.20 mm |
| 親指指先力 | 6 N | 6 N |
| 指先力 | 4 N | 4 N |
| 力分解能 | 0.50 N | 0.50 N |
| 親指側方回転範囲 | >65° | >65° |
| 親指側方回転速度 | 235°/s | 235°/s |
| 親指屈曲速度 | 150°/s | 150°/s |
| 四指屈曲速度 | 570°/s | 570°/s |
| 手首ヨー可動範囲 | — | ±27° |
| 手首ピッチ可動範囲 | — | ±22° |
| 手首負荷トルク | — | 2 Nm (ハンド重量を除く) |
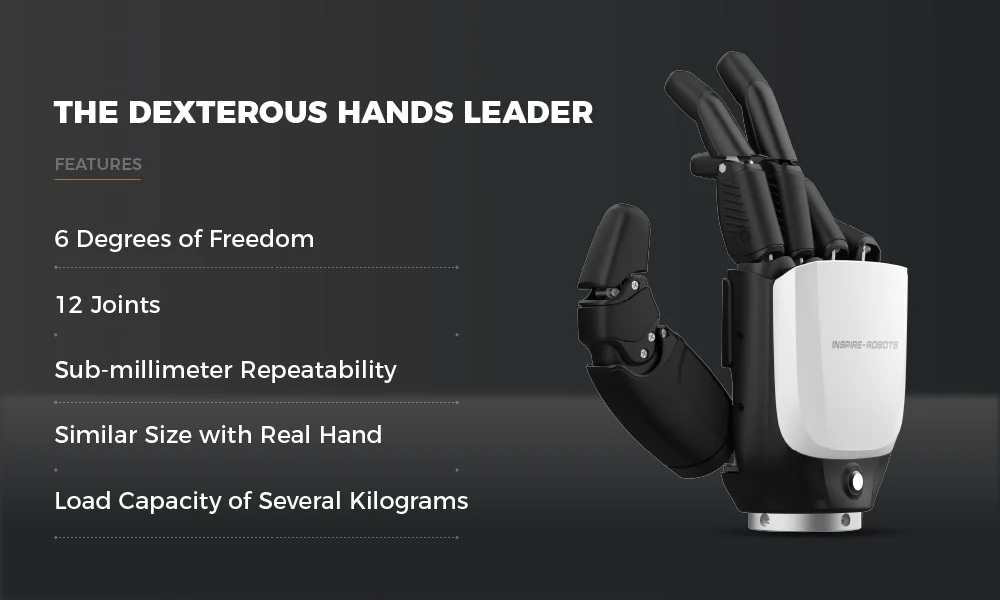
触覚情報をリアルタイムで取得し、把持動作の最適化や操作精度の向上に活用できる6自由度ロボットハンド。
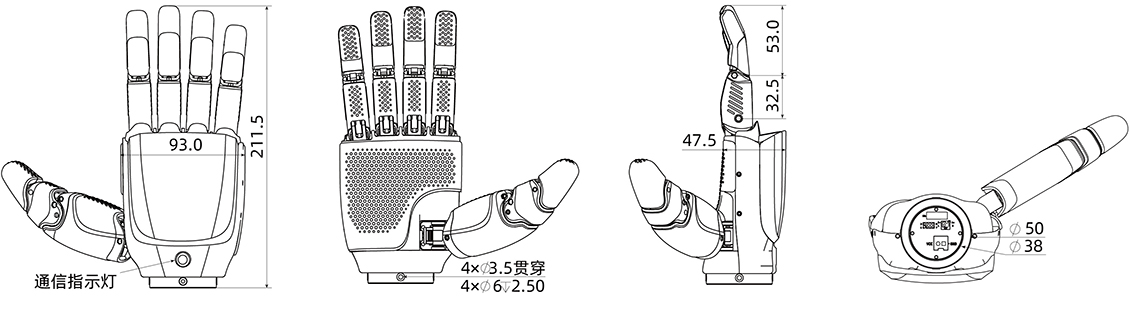
| 項目 | 標準モデル | T1モデル (抵抗式) |
T2モデル (静電容量式) |
|---|---|---|---|
| モデル 0-CAN / 2-RS485 |
RH56E2-0L (左手モデル) RH56E2-0R (右手モデル) RH56E2-2L (左手モデル) RH56E2-2R (右手モデル) |
RH56E2-0L-T1 (左手モデル) RH56E2-0R-T1 (右手モデル) RH56E2-2L-T1 (左手モデル) RH56E2-2R-T1 (右手モデル) |
RH56E2-0L-T2 (左手モデル) RH56E2-0R-T2 (右手モデル) RH56E2-2L-T2 (左手モデル) RH56E2-2R-T2 (右手モデル) |
| 制御インターフェース | RS485 / CAN / ModbusTCP | RS485 / CAN / ModbusTCP | RS485 / CAN / ModbusTCP |
| 自由度 | 6 | 6 | 6 |
| 関節数 | 12 | 12 | 12 |
| 質量 | 770 g ±10 g | 790 g ±10 g | 790 g ±10 g |
| 動作電圧 | 24 V ±10% | 24 V ±10% | 24 V ±10% |
| 待機電流 | 0.2 A | 0.25 A | 0.25 A |
| ピーク電流 | 4 A | 4 A | 4 A |
| 繰り返し位置精度 | ±0.20 mm | ±0.20 mm | ±0.20 mm |
| 親指指先力 | 30 N | 30 N | 30 N |
| 指先力 | 28 N | 28 N | 28 N |
| 力分解能 | 0.05 N | 0.05 N | 0.05 N |
| 親指側方回転範囲 | 75°~170° | 75°~170° | 75°~170° |
| 親指側方回転速度 | >130°/s | >130°/s | >130°/s |
| 親指屈曲速度 | >130°/s | >130°/s | >130°/s |
| 四指屈曲速度 | >200°/s | >200°/s | >200°/s |
| 触覚センサー測定範囲 | — | 0~30 N | 0~20 N |
| 触覚センサー精度 | — | ≤5%FS | ≤5%FS |
| 触覚センサー数 | — | 17 | 5 |
| ハンド閉じ時間 | 0.8 s | 0.8 s | 0.8 s |
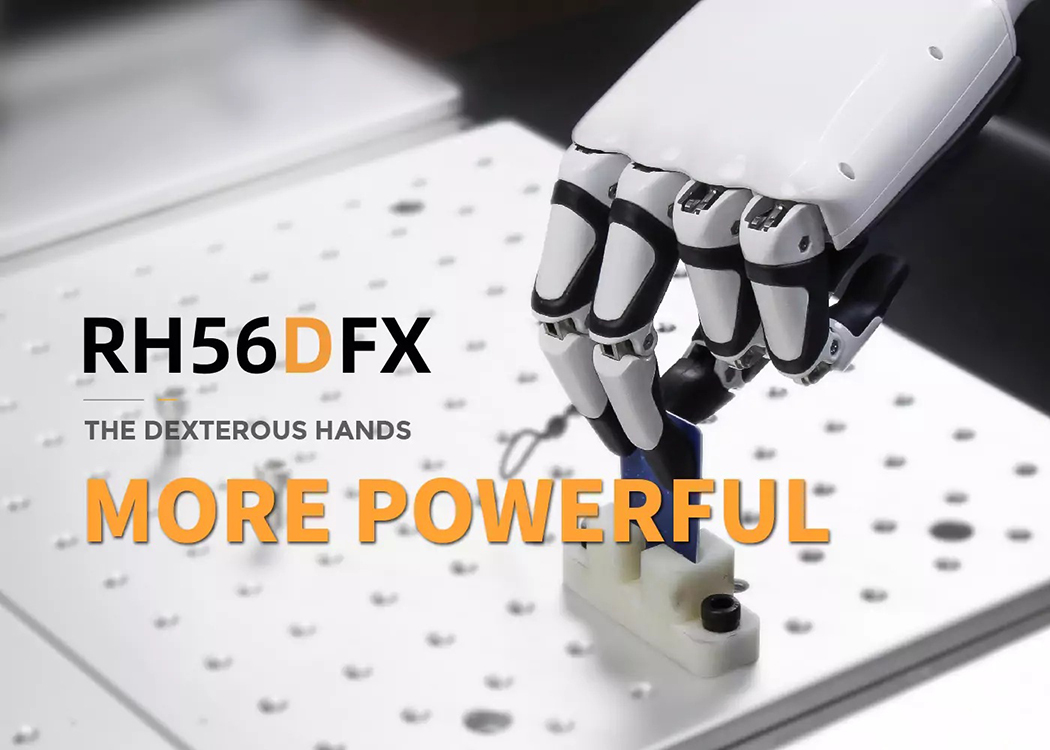
指先力を重視した設計に力センシングを取り入れ、力を必要とする把持動作に対応する6自由度ロボットハンド。
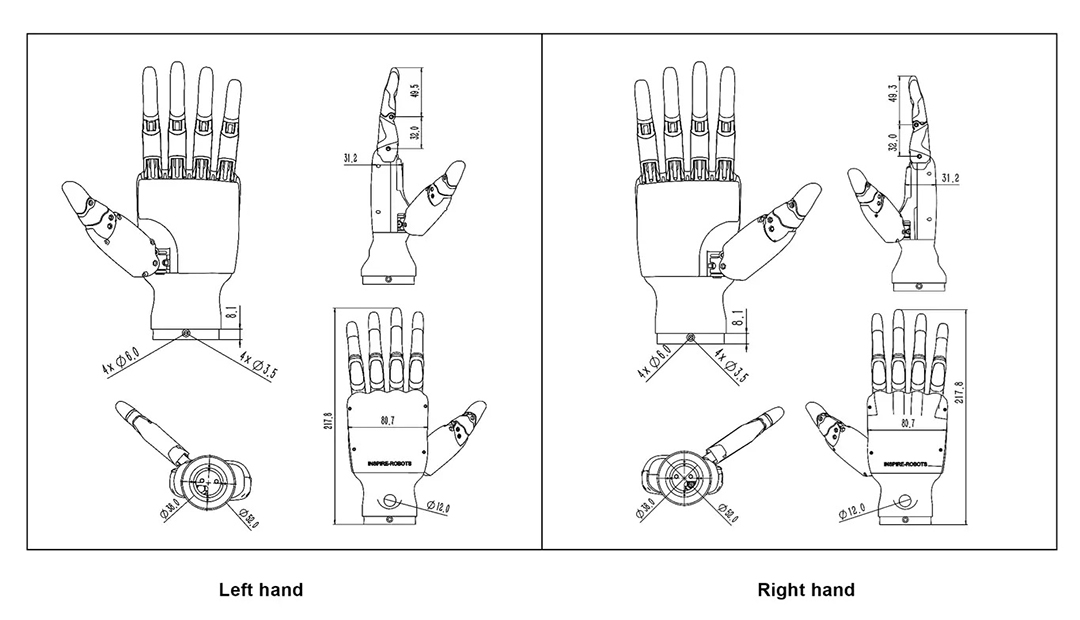
| 項目 | RH56DFX | RH56DFXW |
|---|---|---|
| モデル | RH56DFX-2L (左手モデル) RH56DFX-2R (右手モデル) |
RH56DFXW-2L (左手モデル) RH56DFXW-2R (右手モデル) |
| 手首機構 | なし | あり |
| 制御インターフェース | RS485 / CAN | RS485 / CAN |
| 自由度 | 6 | 6+2 |
| 関節数 | 12 | 12 |
| 質量 | 540 g | 650 g |
| 動作電圧 | DC24V ±10% | DC24V ±10% |
| 待機電流 | 0.09 A | 0.1 A |
| ピーク電流 | 2 A | 2 A |
| 繰り返し位置精度 | ±0.20 mm | ±0.20 mm |
| 親指指先力 | 15 N | 15 N |
| 指先力 | 10 N | 10 N |
| 力分解能 | 0.50 N | 0.50 N |
| 親指側方回転範囲 | >65° | >65° |
| 親指側方回転速度 | 107°/s | 107°/s |
| 親指屈曲速度 | 70°/s | 70°/s |
| 四指屈曲速度 | 260°/s | 260°/s |
| 手首ヨー可動範囲 | — | ±27° |
| 手首ピッチ可動範囲 | — | ±22° |
| 手首負荷トルク | — | 2 Nm (ハンド重量を除く) |
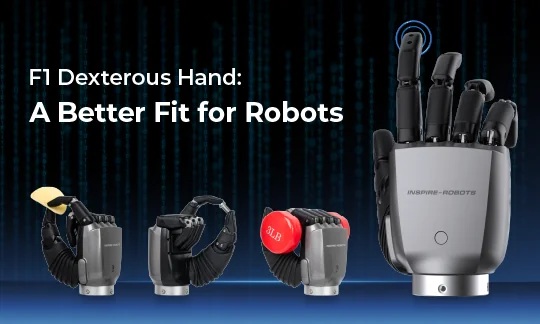
触覚センシングと複数の通信方式を備え、システム構成に合わせた接続方式を選択できる6自由度ロボットハンド。
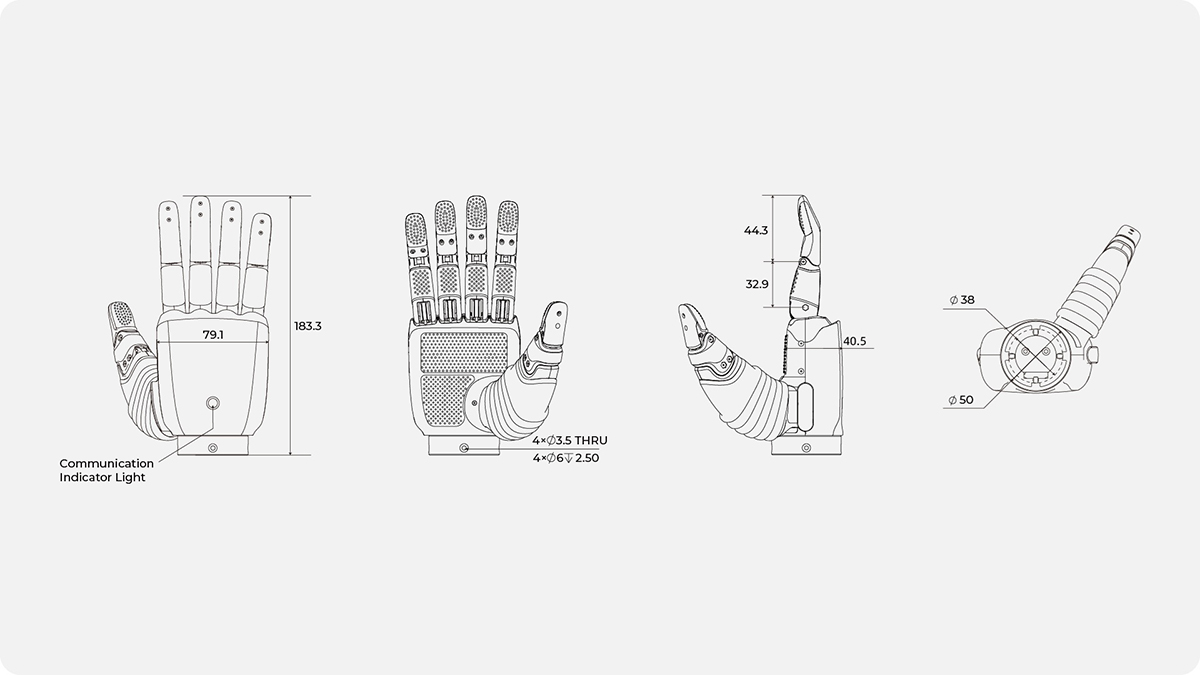
| 項目 | E2-T1 | E2 | E4-T1 | E4 |
|---|---|---|---|---|
| モデル | RH56F1-E2R-T1 (右手) RH56F1-E2L-T1 (左手) |
RH56F1-E2R (右手) RH56F1-E2L (左手) |
RH56F1-E4R-T1 (右手) RH56F1-E4L-T1 (左手) |
RH56F1-E4R (右手) RH56F1-E4L (左手) |
| 制御インターフェース | EtherCAT + RS485 | EtherCAT + RS485 | EtherCAT + CAN FD | EtherCAT + CAN FD |
| 自由度 | 6 | 6 | 6 | 6 |
| 関節数 | 12 | 12 | 12 | 12 |
| 質量 | 630 ±10 g | 620 ±10 g | 630 ±10 g | 620 ±10 g |
| 動作電圧 | 24~48 V | 24~48 V | 24~48 V | 24~48 V |
| 待機電流 | RS485:194 ±10 mA (24 V) EtherCAT:10 ±10 mA (24 V) |
RS485:194 ±10 mA (24 V) EtherCAT:10 ±10 mA (24 V) |
CAN FD:193 ±10 mA (24 V) EtherCAT:206 ±10 mA (24 V) |
CAN FD:193 ±10 mA (24 V) EtherCAT:206 ±10 mA (24 V) |
| ピーク電流 | 5 A @24 V | 5 A @24 V | 5 A @24 V | 5 A @24 V |
| 繰り返し位置精度 | ±0.2 mm | ±0.2 mm | ±0.2 mm | ±0.2 mm |
| 親指指先力 | ≥15 N | ≥15 N | ≥15 N | ≥15 N |
| 指先力 | ≥10 N | ≥10 N | ≥10 N | ≥10 N |
| 力分解能 | 0.1 N | 0.1 N | 0.1 N | 0.1 N |
| 親指側方回転範囲 | 60~180° | 60~180° | 60~180° | 60~180° |
| 親指側方回転速度 | >155°/s | >155°/s | >155°/s | >155°/s |
| 親指屈曲速度 | >37°/s | >37°/s | >37°/s | >37°/s |
| 四指屈曲速度 | >107°/s | >107°/s | >107°/s | >107°/s |
| 触覚センサー測定範囲 | 30 N | — | 30 N | — |
| 触覚センサー精度 | 5%FS | — | 5%FS | — |
| 触覚センサー数 | 8 | — | 8 | — |
| ハンド閉じ時間 | ≤0.8 s | ≤0.8 s | ≤0.8 s | ≤0.8 s |
小型・軽量な本体に把持力とセンシング、複数の通信方式を組み合わせた6自由度11関節のロボットハンド。
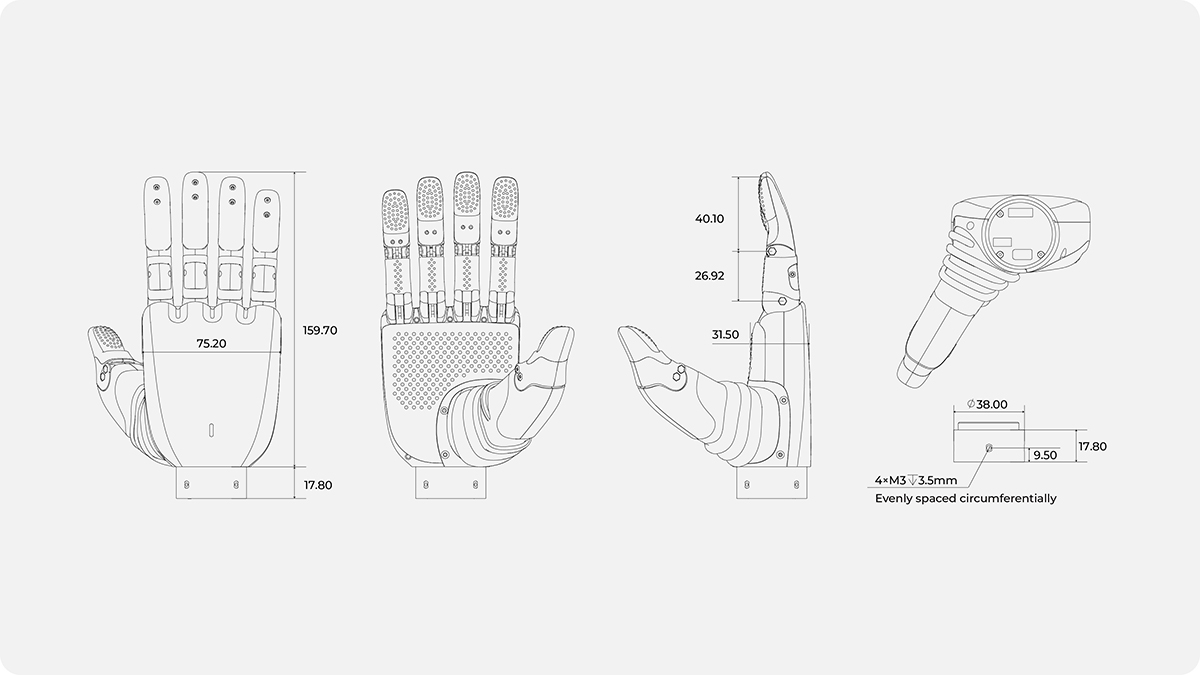
| 項目 | 42-T2 | E6-T2 | 42 |
|---|---|---|---|
| モデル | RH56H1-42R-T2 (右手モデル) RH56H1-42L-T2 (左手モデル) |
RH56H1-E6R-T2 (右手モデル) RH56H1-E6L-T2 (左手モデル) |
RH56H1-42R (右手モデル) RH56H1-42L (左手モデル) |
| 制御インターフェース | RS485 + CAN FD | EtherCAT + CAN FD + RS485 | RS485 + CAN FD |
| 自由度 | 6 | 6 | 6 |
| 関節数 | 11 | 11 | 11 |
| 質量 | 470 ±10 g | 470 ±10 g | 470 ±10 g |
| 動作電圧 | 24~60 V | 24~60 V | 24~60 V |
| 待機電流 | 160 ±20 mA | 160 ±20 mA | 160 ±20 mA |
| ピーク電流 | 5 A @24 V | 5 A @24 V | 5 A @24 V |
| 繰り返し位置精度 | ±0.2 mm | ±0.2 mm | ±0.2 mm |
| 親指指先力 | ≥15 N | ≥15 N | ≥15 N |
| 指先力 | ≥10 N | ≥10 N | ≥10 N |
| 力分解能 | 0.1 N | 0.1 N | 0.1 N |
| 親指側方回転範囲 | 70~170° | 70~170° | 70~170° |
| 親指側方回転速度 | >157°/s | >157°/s | >157°/s |
| 親指屈曲速度 | >65°/s | >65°/s | >65°/s |
| 四指屈曲速度 | >110°/s | >110°/s | >110°/s |
| 触覚センサー測定範囲 | 30 N | 30 N | — |
| 触覚センサー精度 | 5%FS | 5%FS | — |
| 触覚センサー数 | 6 | 6 | — |
| ハンド閉じ時間 | ≤0.8 s | ≤0.8 s | ≤0.8 s |
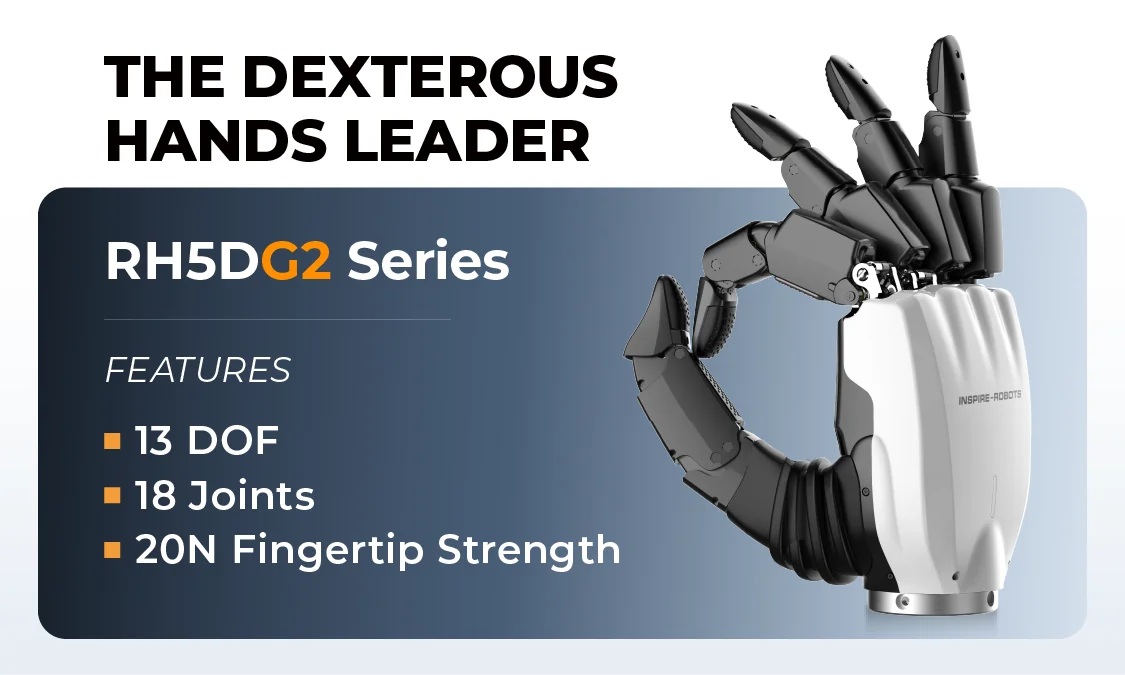
13自由度18関節の多自由度構造により、指ごとの複雑な動きを扱えるDexterous Handsシリーズのロボットハンド。
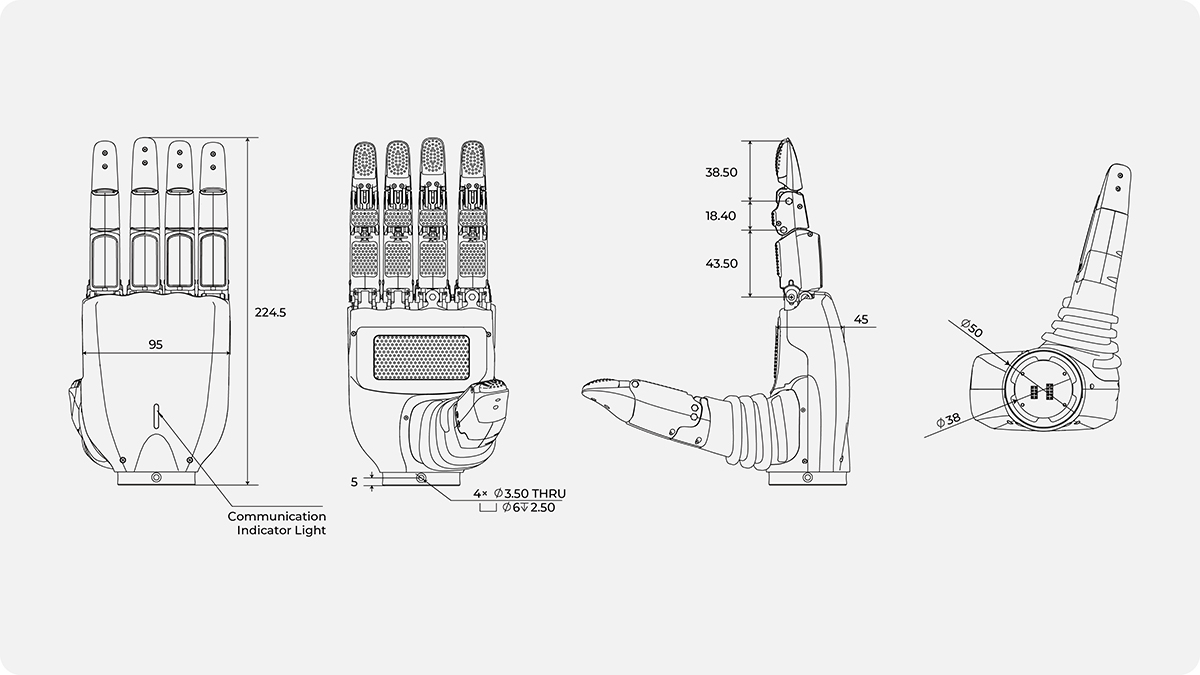
| 項目 | E4R-T1 | E4L-T1 | E2R-T1 | E2L-T1 |
|---|---|---|---|---|
| モデル | RH5DG2-E4R-T1 (右手モデル) |
RH5DG2-E4L-T1 (左手モデル) |
RH5DG2-E2R-T1 (右手モデル) |
RH5DG2-E2L-T1 (左手モデル) |
| 制御インターフェース | EtherCAT + CAN FD | EtherCAT + RS485 | EtherCAT + RS485 | EtherCAT + RS485 |
| 自由度 | 13 | 13 | 13 | 13 |
| 関節数 | 18 | 18 | 18 | 18 |
| 質量 | 1020 ±15 g | 1020 ±15 g | 1020 ±15 g | 1020 ±15 g |
| 動作電圧 | 14~60 V | 14~60 V | 14~60 V | 14~60 V |
| 待機電流 | 310 ±20 mA (24 V) | 310 ±20 mA (24 V) | 310 ±20 mA (24 V) | 310 ±20 mA (24 V) |
| ピーク電流 | 7.5 A @24 V | 7.5 A @24 V | 7.5 A @24 V | 7.5 A @24 V |
| 繰り返し位置精度 | ±0.2 mm | ±0.2 mm | ±0.2 mm | ±0.2 mm |
| 親指指先力 | ≥20 N | ≥20 N | ≥20 N | ≥20 N |
| 指先力 | ≥10 N | ≥10 N | ≥10 N | ≥10 N |
| 力分解能 | 0.1 N | 0.1 N | 0.1 N | 0.1 N |
| 親指側方回転範囲 | 65~175° | 65~175° | 65~175° | 65~175° |
| 人差し指 / 中指 側方可動範囲 | ±15° | ±15° | ±15° | ±15° |
| 指先最大圧力 | 8 kg | 8 kg | 8 kg | 8 kg |
| 触覚センサー測定範囲 | 30 N | 30 N | 30 N | 30 N |
| 触覚センサー精度 | 5%FS | 5%FS | 5%FS | 5%FS |
| 触覚センサー数 | 8 | 8 | 8 | 8 |
| ハンド閉じ時間 | ≤0.8 s | ≤0.8 s | ≤0.8 s | ≤0.8 s |
「デクスタラスハンド(Dexterous Hand)」とは、人の手のように複数の指や関節を動かし、物体の把持や操作を行うロボットハンドです。多自由度の指動作により、対象物に応じた把持姿勢や複雑なハンド動作を扱えることが特徴で、ヒューマノイドロボットをはじめ、ロボットによる物体操作の研究開発に用いられます。Inspire Robots Dexterous Hands は、5指構造と多自由度の動作、位置と力を組み合わせた制御により、こうした研究に活用できるロボットハンドシリーズです。
検索キーワード:
ロボットハンド 5指 / ロボットハンド 力制御 / ロボットハンド 位置制御 / ロボットハンド 力覚センサー / ロボットハンド 触覚センサー / ロボットハンド 把持制御 / ロボットハンド 指先力 / ロボットハンド 多関節 / 多指ハンド / 多指ロボットハンド / 多指ハンド 把持 / 多指ハンド 力制御 / デクスタラスハンド / ロボットハンド 研究開発 / ロボットハンド 研究用 / ヒューマノイド ハンド / ヒューマノイド ロボットハンド / ロボットハンド EtherCAT / ロボットハンド CAN FD / ロボットハンド RS485
| 商品名 | 納品方法 | 納期 | 価格 |
| 弊社より配送 | お問い合わせください | お問い合わせください | |
| 弊社より配送 | お問い合わせください | お問い合わせください | |
| 弊社より配送 | お問い合わせください | お問い合わせください | |
| 弊社より配送 | お問い合わせください | お問い合わせください | |
| 弊社より配送 | お問い合わせください | お問い合わせください | |
| 弊社より配送 | お問い合わせください | お問い合わせください |
ご希望の商品にチェックを入れてボタンをクリックすることで、
該当商品をお見積もりフォームへ追加できます。
製品仕様・価格・導入手順など、お気軽にお問い合わせください
(通常、1営業日以内に回答いたします)
「探す」ページより、ご希望の商品を検索してください。
ご希望の商品が見つかりましたら、商品名をクリックし詳細ページをご覧ください。

表示された商品情報をご覧いただき、商品内容やエディション、価格などをご確認ください。
ご希望の商品名のチェックボックスにチェックを入れていただくと商品名がフォームに自動入力されます。

ここで商品名や数量、ご希望のオプションやその他のご要望、ご質問、
お客様情報など必要事項をご記入いただき、「送信する」ボタンを押してください。

お客さまからのお問い合わせを受理しだい、弊社スタッフよりお見積もりをメールにてお送りします。
お見積もり内容をご確認後、ご注文いただけるようでしたら、弊社からのお見積もりメールへのご返信にて、ご注文の旨をお知らせください。

ハードウェア、パッケージソフトウェア等は弊社より宅配便でお届けいたします。
ご注文いただいた商品がダウンロードソフトウェアやライセンス、レポート等の場合は「電子デリバリー」にてお届けいたします。

ご注文の流れの詳細はこちら
※ 返品・交換について
海外製品のため、ご注文後のキャンセル、ご返品はお受けできません。
ただし「納品後一週間以内」の初期不良品については、正常動作の同品もしくは同等品と無償交換させていただきます。
万一在庫切れの場合は同等品交換もしくは全額返金いたします。
ユニポスはInspire Robots Dexterous Handsの調達販売を行い、海外製品調達に関するお困りごとを解決するサービスです。 詳しくはこちら。
納品・請求書による後払いです。
ご注文手続きはお見積もりメールへの返信のみでけっこうです。
ご注文の返信メールをいただいた後、弊社指定の銀行口座へのお振込みを確認した時点で注文の確定とさせていただきます。
※法人掛売りでのお支払いについては一定の条件がございます。
お支払い方法の詳細はお見積もりメールに記載しておりますので、ご確認ください。

Metashape Standard/Professional (メタシェイプ)
3Dモデリング ソフトウェア

Stationary AI (Aloha Evolved)
Trossen Robotics 両手遠隔操作 ロボットアーム
RobStride Dynamics製アクチュエータ
小型高トルク 統合型駆動ユニット 減速機一体 ロボット用モジュール

Bitcraze Crazyflie 2.1シリーズ (2.1+, 2.1 Brushless)
手のひらサイズ オープンソース ドローン組立キット (Bitcraze AB)

RealSense Depth Camera D405 (リアルセンス)
近距離測定に特化したRealSenseデプスカメラ 高性能ステレオカメラ
RealSense Depth Camera D555 PoE (リアルセンス)
産業グレード 長距離 屋外対応 ステレオ深度カメラ